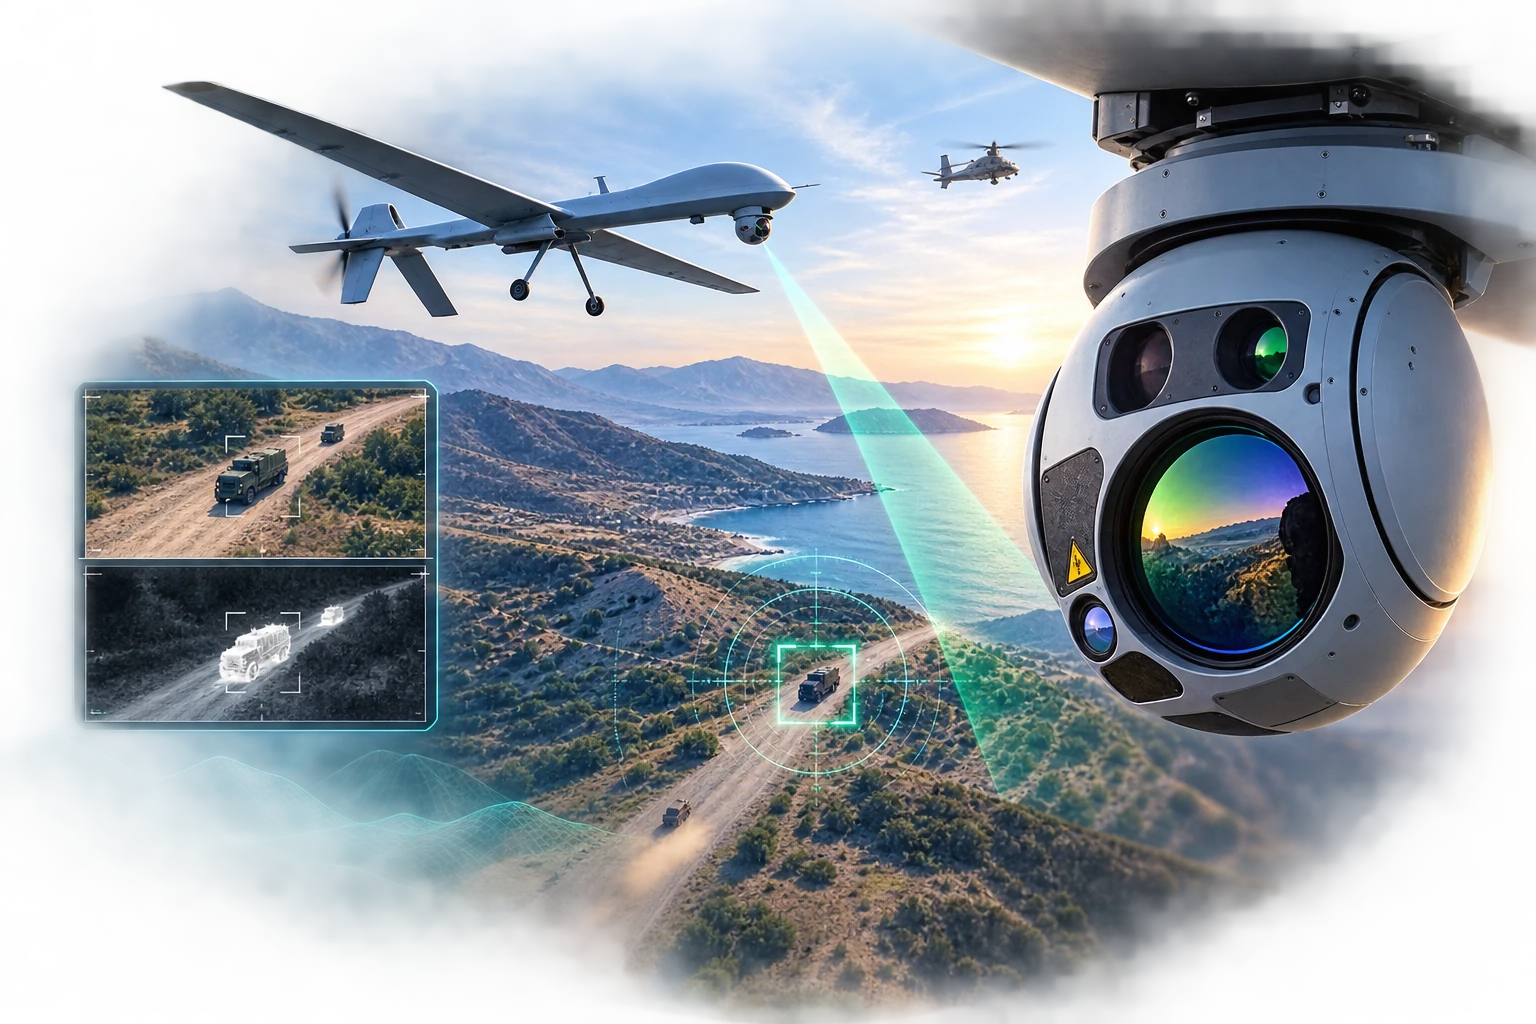
Askeri Görevler İçin Stabilizasyon Seçimi
WESCAM, Safran ve ASELSAN gimbal sistemlerinin karşılaştırmalı analizi
ASELFLIR 600, WESCAM MX-15D, WESCAM MX-25D ve Safran EUROFLIR 410 gibi elektro-optik/termal (EO/IR) gimbal sistemleri, ağırlık, platform entegrasyonu ve görev sınıfı gibi ölçütlerde farklı stratejiler izler. Bu yazı, kapalı çevrim görüş hattı stabilizasyonunun görüntü kalitesine, hedef takibine ve lazer işaretleme görevlerine olan pratik etkilerini de somut senaryolarla ele alır.
- Ağırlık ve platform sınıfı karşılaştırması
- Kapalı çevrim stabilizasyon prensibi
- Yüksek titreşim ve yüksek büyütme etkisi
- Mekanik vs. dijital sabitleme senaryoları
1Sistem Karşılaştırması: Ağırlık, Entegrasyon ve Görev Sınıfı
EO/IR gimbal sistemi seçimi, bir İHA'nın veya diğer hava platformlarının görev gereksinimlerine en uygun sensör çözümünü belirleyen çok katmanlı bir karar sürecidir. Sistemin ağırlığı, platforma entegrasyon kabiliyeti ve hedeflenen görev sınıfı bu süreçte öne çıkan üç temel ölçüttür.
1.1 Ağırlık: En Kısıtlayıcı Parametre
Ağırlık, İHA'nın faydalı yük bütçesini ve taşıyabileceği diğer görev ekipmanlarını doğrudan etkiler. Örneğin Bayraktar TB3'ün 280 kg faydalı yük kapasitesinde 54 kg'lık ASELFLIR 500, bütçenin yaklaşık %19'unu kullanır ve mühimmat ile diğer sistemler için 226 kg bırakır.
Fiziksel olarak sistemler iki ana sınıfa ayrılır. ASELFLIR 600 (120 kg, 25 inç) ile WESCAM MX-25D (<118 kg, 25,7 inç), yüksek faydalı yük kapasitesine sahip büyük hava platformlarına yönelik yaklaşık 120 kg sınıfındaki çözümlerdir.
Daha hafif sınıfta ise ASELFLIR 500 (54 kg, 15 inç), WESCAM MX-15D (48,7 kg, 15,5 inç) ve EUROFLIR 410 (<53 kg, ~16 inç) yer alır. Bu sistemler yaklaşık 50 kg ağırlık ve 15–16 inç gimbal çapıyla daha düşük yük bütçesine sahip platformlara entegrasyon açısından avantaj sağlar.
Gimbal çapı neden önemlidir? Daha büyük çap, daha büyük optik açıklıkların ve uzun menzilde daha fazla ayrıntı toplayabilen sensör paketlerinin kullanılmasına olanak tanır. Bunun karşılığında sistemin ağırlığı, hacmi ve platform üzerindeki entegrasyon yükü artar. Bu nedenle 25 inç sınıfı büyük platformlarda uzun menzilli görevler için avantaj sağlarken, 15–16 inç sınıfı daha sınırlı yük bütçesine sahip platformlarda daha dengeli bir çözüm sunar. Çap tek başına performansı belirlemez; optik açıklık, sensörler ve stabilizasyon mimarisiyle birlikte değerlendirilmelidir.
1.2 Platform Entegrasyonu
Platform entegrasyonu; fiziksel montajın yanı sıra güç, veri bağlantısı ve görev bilgisayarıyla uyumu kapsar. WESCAM sistemleri İHA, helikopter ve aerostatlar dahil geniş bir platform geçmişine sahiptir. ASELFLIR 600 büyük İHA/SİHA platformlarına yönelik geliştirilirken, EUROFLIR 410; Patroller UAS, NH90 ve H160M helikopterleri ile özel görev uçaklarında kullanılabilen modüler bir çözümdür.
EUROFLIR 410'un ARINC 429, Ethernet ve RS-422 gibi standart arayüzleri entegrasyon esnekliği sağlar. Sistem seçiminde teknik uyumluluğun yanında ITAR kısıtlamaları ve ITAR-free tedarik gereksinimleri de dikkate alınmalıdır.
1.3 Karşılaştırma Tablosu
| Özellik | ASELFLIR 500 | WESCAM MX-15D | EUROFLIR 410 | ASELFLIR 600 | WESCAM MX-25D |
|---|---|---|---|---|---|
| Temel Ağırlık | 54 kg | 48,7 kg | < 53 kg | 120 kg | < 118 kg |
| Gimbal Çapı | 15 inç | 15,5 inç | ~16 inç | 25 inç | 25,7 inç |
| Sınıf | Hafif/orta sınıf | Hafif/orta sınıf | Hafif/orta sınıf | Ağır sınıf | Ağır sınıf |
| Ana Görev Sınıfı | ISR, hedefleme ve lazer işaretleme | Taktik ISR, hedefleme ve arama-kurtarma | ISR, hedefleme ve çok amaçlı görevler | ISR, hedefleme ve lazer işaretleme | Uzun menzilli hedef tespiti ve lazer işaretleme |
1.4 Sonuç: Ağırlık ve Platform Sınıfına Göre Seçim
Karşılaştırma iki temel gimbal sınıfını ortaya koyar. ASELFLIR 500, WESCAM MX-15D ve EUROFLIR 410; yaklaşık 50 kg ağırlık ve 15–16 inç çap aralığıyla daha hafif platformların faydalı yük bütçesine uygundur. ASELFLIR 600 ve WESCAM MX-25D ise yaklaşık 120 kg ağırlık ve 25 inç çap sınıfında, yüksek faydalı yük kapasiteli büyük platformlar için tasarlanmıştır. Bu nedenle seçim, en gelişmiş sistemi değil, platformun ağırlık bütçesine ve görevin gerektirdiği sensör kapasitesine uygun sınıfı belirlemelidir.
2Gimbal Stabilizasyonunda Kapalı Çevrimin Uygulanması
Kapalı çevrim kontrolün genel çalışma mantığı otopilot denge yazısında açıklanmıştır. EO/IR gimbal uygulamasında bu ilke, IMU verisi ve gimbal motorlarıyla platform hareketini telafi ederek görüş hattını hedef üzerinde tutmak için kullanılır.
Bu uygulamada kritik ölçüt, görüntünün yalnızca sabit görünmesi değil, optik eksenin hedefe ne kadar hassas biçimde yöneltilebildiğidir. ASELSAN'ın özellikle ASELFLIR 600 ve yeni nesil ASELFLIR 500 için 5 mikroradyandan düşük hassasiyet; WESCAM'in ise özellikle MX-25/MX-25D sınıfı için benzer <5 µradyan değerleri, bu hassasiyetin menzille nasıl ölçeklendiğini gösterir:
| Açısal hata | 1 km mesafedeki sapma | 10 km mesafedeki sapma |
|---|---|---|
| 1 µrad | Yaklaşık 1 mm | Yaklaşık 1 cm |
| 5 µrad | Yaklaşık 5 mm | Yaklaşık 5 cm |
| 10 µrad | Yaklaşık 1 cm | Yaklaşık 10 cm |
10 km'de 5 cm'lik bir sapma ilk bakışta önemsiz görünebilir; ancak lazer işaretleme noktasının hedef üzerinde sabit kalması, yüksek büyütmede hedef teşhisi yapılabilmesi ve otomatik takibin kilidi koruması buna bağlıdır. Stabilizasyon zayıfladığında lazer noktası kayar, görüntü bulanıklaşır ve takip sistemi hedefi kaybedebilir. Bu nedenle mikroradyan seviyesindeki kararlılık, İHA'nın yalnızca gözlem yapmasını değil, hassas hedefleme görevini güvenilir biçimde yürütmesini sağlar.
Kapalı çevrim stabilizasyon, görüntüyü sonradan elektronik olarak "düzelten" bir yazılım değildir — optiklerin bizzat fiziksel olarak sabit kalmasını sağlar. Bu fark, bölüm 4'te somut senaryolarla ele alınmaktadır.
Helikopterlerin rotor titreşimleri, yüksek hızda oluşan hava akımı darbeleri veya ani manevralar stabilizasyon olmadan doğrudan görüntüye yansır ve görüntüyü bulanıklaştırır. Bu etkiyi azaltmak için sistemler iki düzeyde çalışır: mekanik gimbal eksenleri kamerayı hedefe doğru kaba biçimde yöneltir ve platformun büyük hareketlerini telafi eder; daha ince düzeltmeler ise mimariye göre optik aynalar veya ek izolasyon katmanlarıyla yapılır. ASELFLIR serisinde 4 mekanik eksen ile 2 optik eksen birlikte çalışarak toplam 6 eksenli performans sağlar. WESCAM MX-25 sınıfında kullanılan beşinci eksen ise yüksek frekanslı titreşimleri ve ani yapısal şokları izole etmeye yardımcı olur. Aşağıdaki karşılaştırma, bu iki yaklaşımın farkını özetler.
2.1 Mekanik ve Hibrit Stabilizasyon Mimarileri
WESCAM MX-25 sınıfındaki beş eksenli mekanik yaklaşım ile ASELFLIR ailesindeki 4 mekanik + 2 optik eksenli hibrit yaklaşım, aynı problemi farklı mühendislik yöntemleriyle ele alır. Mekanik sistemde gimbal halkaları ve izolasyon katmanları, optik bloğu fiziksel olarak yönlendirip titreşimden ayırır. Hibrit mimaride ise mekanik halkalar kaba hareketi düzeltirken, içteki hareketli aynalar ışık yolundaki ince ve hızlı sapmaları optik olarak telafi eder.
| Özellik | WESCAM MX-25 sınıfı | ASELFLIR 4+2 eksenli hibrit yapı |
|---|---|---|
| Sönümleme yöntemi | Mekanik gimbal halkaları ve izolasyon katmanları | Mekanik halkalar + 2 eksenli optik ayna stabilizasyonu |
| İnce düzeltme | Optik blok ve gimbal mekanizması birlikte hareket eder | Hareketli aynalar, ışık yolundaki küçük sapmaları düzeltir |
| Mühendislik sonucu | Akıcı hedef takibi ve güçlü mekanik izolasyon | Düşük ataletli aynalarla yüksek frekanslı mikro titreşimlere hızlı tepki avantajı sağlayabilir |
2.2 Mimari Tercihi ve Ödünler
| Mimari | Daha uygun olduğu senaryo | Temel ödün |
|---|---|---|
| ASELFLIR 4+2 hibrit | Yüksek frekanslı mikro titreşim, uzun menzil ve hassas lazer işaretleme | Optik hizalama, kalibrasyon ve kontrol yazılımı daha karmaşıktır |
| WESCAM 5 eksenli mekanik | Büyük platformlarda geniş alan ISR, akıcı pan/tilt takibi ve fiziksel izolasyon | Kütle/atalet, hacim ve mekanik bakım gereksinimi daha yüksek olabilir |
Son seçim, yalnızca stabilizasyon mimarisine göre değil; platformun titreşim profili, yük bütçesi, sensör paketi ve bakım konsepti birlikte değerlendirilerek yapılır.
3Stabilizasyonun Pratik Etkileri
10 km mesafedeki bir hedef üzerinde 5 cm'lik salınım ilk bakışta küçük görünebilir; ancak EO/IR sistemlerde bu kararlılık, üç kritik operasyonel sonucu doğrudan etkiler. İlk olarak, lazer işaretleme noktasının hedef üzerinde sabit kalması, lazer güdümlü mühimmatın pürüzsüz bir rota izlemesi için gereklidir. İkinci olarak, yüksek büyütmede en küçük açısal titreşim bile görüntüyü bulanıklaştırıp hedef teşhisini zorlaştırır. Son olarak, piksel tabanlı otomatik hedef takip sistemleri görüntüdeki ani kaymalarda kilidi kaybedebilir. Aşağıdaki bölümler bu üç etkiyi somut senaryolarla açıklar.
3.1 Yüksek Titreşimli Ortamlarda Görüntü Kalitesi
Helikopterler, sabit kanatlı uçaklara kıyasla çok daha karmaşık bir titreşim spektrumu üretir; rotor kaynaklı mikro-vibrasyonlar ve hava akımı darbeleri, stabilize olmayan bir kuleden gelen görüntüyü bulanık ve anlamsız hale getirir. WESCAM'in lazer stabilizasyonu ve iç titreşim yalıtımı ile ASELSAN'ın 6 eksenli (4+2) görüş hattı stabilizasyonu, bu sorunu çözmek için tasarlanmıştır. Sonuç, operatörün monitörüne sürekli, sabit ve net bir görüntü akışı sağlanmasıdır — bu da sonraki tüm otomatik işleme adımları için temel bir veri kaynağı oluşturur.
3.2 Yüksek Büyütmede Hedef Takibi
Yüksek büyütmeli görüntüler, platformun en küçük titreşimini bile katlanarak büyütür; miliradyanlık bir açısal kayma, 20 km menzilde hedefi kadrajın dışına taşıyabilir. Stabilize edilmiş bir görüntü, operatörün yüksek büyütmede küçük detaylara odaklanmasını mümkün kılar. ASELFLIR sistemlerindeki çoklu hedef takibi, aynı görüş alanı (kadraj) içindeki birden fazla hedefin yazılımsal olarak eşzamanlı izlenmesini sağlar; gimbal ise fiziksel olarak tek bir görüş hattına yönelir. Bu ayrım, yoğun bir alanda hedef önceliklendirme ve takip sürekliliği için önemlidir.
3.3 Lazer İşaretleme Görevlerinde Görüş Hattı Koruması
Lazer işaretleyiciler hedefe dar ve güçlü bir ışın yayar; bu ışın, güdümlü mühimmatın hedefe yönlendirilmesinde kullanılır. Lazer işaretçisinin hedeften birkaç santimetre kayması bile giderek büyüyen bir hata payı yaratır. WESCAM'in bu ihtiyaca özel olarak sunduğu tam lazer stabilizasyonu, lazer projektörünün optik ekseninin platform hareketlerinden bağımsız olarak sabit kalmasını sağlar. ASELSAN'ın lazer maskeleme gibi güvenlik özellikleri de, hassas görevlerdeki riskleri azaltmaya yöneliktir.
Lazer görüş hattı stabilizasyonu, bir konfor özelliği değil, hedefin doğru şekilde işaretlenmesini garanti eden temel bir gereksinimdir; bu nedenle stabilizasyon kalitesi, keşif-takip-güdüm döngüsünün bütününü doğrudan etkiler.
4Mekanik Stabilizasyon ve Dijital Sabitleme: Senaryo Karşılaştırması
Koşarken telefonla video çektiğinizi düşünün. Telefonu motorlu bir gimbala takarsanız, gimbal elinizin hareketini ters yönde telafi eder ve kamera fiziksel olarak sabit kalır; görüntü net ve geniş açılıdır. Dijital sabitlemede ise telefon titreşerek çekim yapar, yerleşik yazılım da canlı videoyu kırpıp kaydırarak sallantıyı azaltmaya çalışır. Bu işlem görüntüyü daha sakin gösterebilir; ancak kırpma görüş alanını daraltır ve çekim anında oluşmuş hareket bulanıklığındaki ayrıntıyı geri getiremez.
İHA'lardaki EO/IR sistemlerinde de temel ayrım aynıdır: mekanik stabilizasyon optikleri fiziksel olarak sabit tutar; dijital sabitleme ise canlı video akışını elektronik olarak düzeltir. Aşağıdaki üç senaryo bu farkın operasyonel etkisini somutlaştırır.
4.1 Senaryo 1: Yüksek Titreşimli Ortam
Mekanik stabilizasyon: IMU, helikopterin sarsıntısını algılar; kontrol ve motor sürücüleri alt-milisaniye ölçekli döngülerle ters yönde düzeltme uygular. Optikler platformdan fiziksel olarak izole edildiği için sensöre düşen ışık pozlama sırasında daha kararlı kalır ve operatöre net, geniş açılı bir görüntü akışı ulaşır.
Dijital sabitleme: Yerleşik işlemci, canlı video akışını gerçek zamanlı kaydırma ve kırpma işlemleriyle düzeltir. Ancak fiziksel titreşim, pozlama sırasında ışığın sensör pikselleri üzerinde kaymasına ve hareket bulanıklığı oluşmasına neden olmuşsa, yazılım bu kaybolan ayrıntıyı geri getiremez. Kırpma ayrıca görüş alanını daraltır ve görüntüdeki kullanılabilir piksel sayısını azaltır.
4.2 Senaryo 2: Uzun Menzilli Tanımlama (20 km)
Mekanik stabilizasyon: Sistem, 20 km uzaktaki bir aracın görüntüsünü sabit tutar; operatör yüksek büyütmede aracın kimliğini belirlemeye yetecek küçük detayları ayırt edebilir.
Dijital sabitleme: Bu mesafede hedef, optik alanın çok küçük bir kısmını kapladığından kırpma ciddi piksel kaybına yol açar. Daha önemlisi, titreşim pozlama sırasında hareket bulanıklığı oluşturmuşsa, dijital işlem bulanıklaşmış özgün ayrıntıları geri getiremez; sonuç, kimliklendirmeye elverişli olmayan bir görüntü olabilir.
4.3 Senaryo 3: Hızlı Hedef Takibi
Mekanik stabilizasyon: Hedef ani bir dönüş yaptığında IMU bu ivme değişimini anında algılar ve optikler kesintisiz biçimde hedefi takip eder; otomatik takip algoritması hedefi sürekli merkezde tutabilir.
Dijital sabitleme: Ani manevra sonrası düzeltme işlemi bir gecikme yaratır; bu gecikme, takip algoritmasının hedefin yeni konumuna geç ulaşmasına, dolayısıyla salınımlı ve yavaş tepkili bir takibe neden olur.
Bu üç senaryo, mekanik stabilizasyonun gerçek zamanlı, yüksek çözünürlüklü, geniş alanlı ve düşük gecikmeli görüntü sağladığını; dijital sabitlemenin ise veri kaybına, alan daralmasına ve gecikmeye yol açtığını göstermektedir.
Stabilizasyon, görüntüyü konforlu hâle getiren ikincil bir özellik değildir; görevin güvenilirliğini belirleyen temel unsurdur. Mikroradyan seviyesindeki görüş hattı kararlılığı, operatörün uzak mesafede ayrıntıyı ayırt etmesini, otomatik takibin hedefi kaybetmemesini ve lazer işaretleme noktasının hedef üzerinde kalmasını sağlar.
Bu yüzden doğru seçim yalnızca daha yüksek çözünürlük veya daha büyük optik demek değildir. Sistem; platformun titreşim profiline, yük bütçesine ve görevin gerektirdiği hedefleme hassasiyetine birlikte uymalıdır. Mekanik stabilizasyon bu fiziksel kararlılığı sağlar; dijital sabitleme ise yararlı bir destek katmanı olsa da hareket bulanıklığını veya kaybolan görüntü ayrıntısını sonradan geri getiremez.